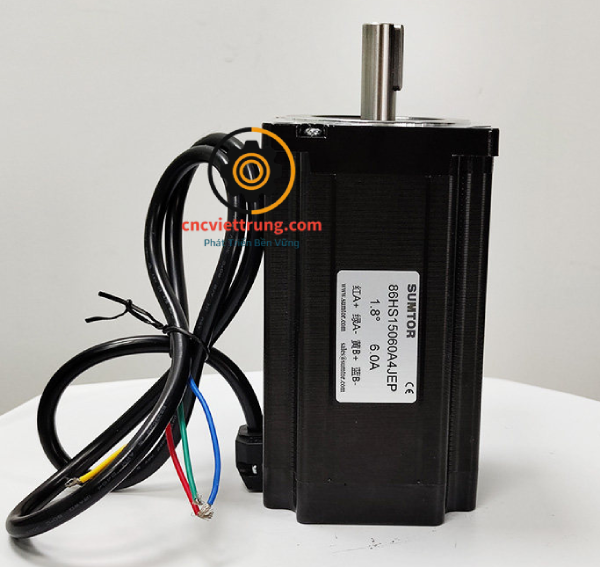
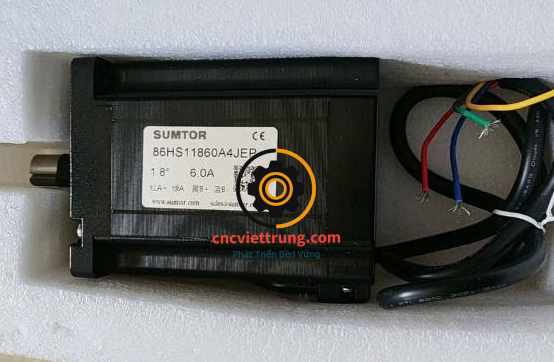
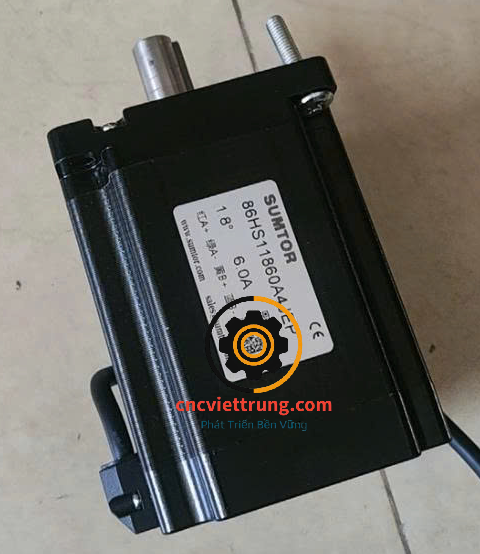
Động cơ bước, cấu tạo và nguyên lý hoạt động .Động cơ bước 3Nm, động cơ bước 8Nm, động cơ bước 12Nm
Động cơ bước là gì?
Động cơ bước là động cơ chuyển động theo từng góc quay xác định khi nhận các xung điều khiển từ bộ điều khiển. Khác với động cơ điện thông thường, động cơ bước có khả năng điều khiển vị trí và tốc độ tương đối chính xác mà không nhất thiết phải sử dụng cảm biến phản hồi vị trí.
Động cơ bước hiện nay có rất nhiều loại như của SUMTOR, LEADSHINE…., nhiều kích thước, mô men xoắn khác nhau. Trong đó có động cơ bước 2 pha, kích thước size 57 và 86 là được sử dụng phổ biến nhất trong các dòng máy CNC, máy laser, máy phay, tự động hóa….
Cấu tạo động cơ bước có các bộ phận sau:
Các cuộn dây điện từ: được bố trí theo từng pha. Khi nhận dòng điện từ driver, các cuộn dây tạo ra từ trường để điều khiển chuyển động.
Bộ phận quay của động cơ : Tùy theo thiết kế có thể sử dụng nam châm vĩnh cửu hoặc kết cấu từ trở kết hợp với các răng từ.
Trục động cơ và ổ bi: Trục động cơ dùng để truyền mô- men xoắn đến cơ cấu máy thông qua khớp nối, bánh răng, puly hoặc vitme. Ổ bi giúp trục quay ổn định, giảm ma sát và hỗ trợ chịu tải trong giới hạn thiết kế.
Nguyên lý hoạt động của động cơ bước.
Động cơ bước hoạt động dựa trên việc cấp điện tuần tự cho các cuộn dây. Mỗi chuỗi xung điều khiển tương ứng với một góc nhất định.
Các tín hiệu điều khiển phổ biến:
PUL: tín hiệu xung quyết định các số bước hoặc lượng dịch chuyển.
DIR: Tín hiệu xác định chiều quay.
ENA: Tín hiệu cho phép hoặc vô hiệu hóa đầu ra điều khiển tùy theo cấu hình diver.
Các loại động cơ bước phổ biến.
Đông cơ bước 2 pha đây là dòng động cơ bước phổ biết, hay dùng.
Ưu điểm
Dễ tìm driver tương thích.
Có nhiều kích thước và mức mô men xoắn
Chi phí đầu tư tương đối hợp lý.
Phù hợp với nhiều hệ thống điều khiển vị trí.
Động cơ bước vòng kín có encoder.
Động cơ bước sử dụng encoder kết hợp driver tương thích để theo dõi chuyển động và điều chỉnh sai lệch.
Ưu điểm
Có khả năng phát hiện sai lệch vị trí.
Hỗ trợ cải thiện khi tải thay đổi.
Có thể giảm hiện tượng rung hoặc nóng trong một số chế độ điều khiển, chánh mất bước.
Phù hợp với hệ thống cần kiểm soát chuyển động tốt hơn động cơ bước vòng hở.
Động cơ bước có mô men xoắn lớn.
Các dòng động cơ bước mô men xoắn lớn thường được lựa chọn cho máy CNC, cơ cấu vitme, bàn trượt tải nặng và hệ thống cần lực kéo cao ở tốc độ phù hợp.
Trên thị trường có các dòng mô men như, 8Nm, 12Nm, 20Nm, 25Nm, 35Nm…. Khi lựa chọn, cần kiểm tra mô men giữ, đặc tính mô men theo tốc độ, dòng điện định mức và điều khiện lắp đặt. Không nên dựa vào giá trị mô men giữ để kết luận động cơ có kéo được tải thực tế, bởi mô men khả dụng thường giảm khi tốc độ tăng.
Ưu điểm của động cơ bước
Điều khiển vị trí thuận tiện: Có thể điều khiển bằng số xung driver.
Khả năng giữ vị trí: Khi được cấp dòng phù hợp, động cơ có thể tạo mô men giữ để chống lại tải bên ngoài.
Dễ tích hợp: Có thể kết hợp với PLC, bộ điều khiển CNC, bộ phát xung….
Đa dạng lựa chọn: Có nhiều kích thước mô- men xoắn, 1.2Nm, 1.8Nm, 3Nm, 4Nm, 8Nm, 12Nm, 20Nm…..
Chi phí hợp lý: Với nhiều ứng dụng động cơ bước là lựa chọn kinh tế.
Nhược điểm của động cơ bước.
Có nguy cơ mất bước: Động cơ vòng hở có thể mất đồng bộ khi tải nặng hoặc tăng tốc quá nhanh.
Có thể nóng khi giữ tải: Dòng điện duy trì qua cuộn dây tạo ra nhiệt. Mức nhiệt phụ thuộc vào cài đặt, thiết kế động cơ, chế độ giữ và điều kiện tản nhiệt.
Mô men giảm khi tốc độ tăng: Cần kiểm tra đường đặc tính của động cơ và driver trước khi thiết kế máy.
Có thể rung hoặc phát ra tiếng ồn: Phụ thuộc vào tốc độ, cấu tạo cơ khí, vi bước và cấu hình driver.
Cách lựa chọn động cơ bước phù hợp.
Xác định tải trọng: Cần xác định khối lượng cần di chuyển, lực ma sát, lực cắt và các lực phát sinh trong quá trình vận hành.
Đối với vitme nâng tải, cần tính toán mô men cần thiết dựa trên tải trọng, bước vitme….
Đối với dùng dây đai, cần tính lực kéo, bán kính puly và tỉ số truyền nếu có.
Xác định mô men xoắn. Để đáp ứng yêu cầu tốc độ làm việc, đồng thời dự phòng cho gia tốc, ma sát và biến động tải.
Kiểm tra dòng điện và điện áp : Driver phải phù hợp với dòng điện định mức của động cơ và đáp ứng yêu cầu điện áp của hệ thống.